ダヴィンチ・ロボティクス · 福岡拠点

福岡で、ロボットの産学連携を

大学 · 高専 · 地元企業の皆さまへ

福岡の大学・高専と共同で設計し、そのまま地元の教育に使えるロボットにする —— この取り組みを、福岡を拠点に進めています。成果は共著として公開し、地域に残します。
アーム(腕)・ハンド(手)・ロボット犬の実機と、設計からシミュレーション(パソコン上の実験)・AI の学習・実機検証まで一貫した基盤があります。これを土台に、お互いのものを持ち寄って進められればと考えています。

ご相談・お問い合わせ 実機とデモを見る
福岡拠点 · 李
実機は福岡にあります。いつでもデモできます。
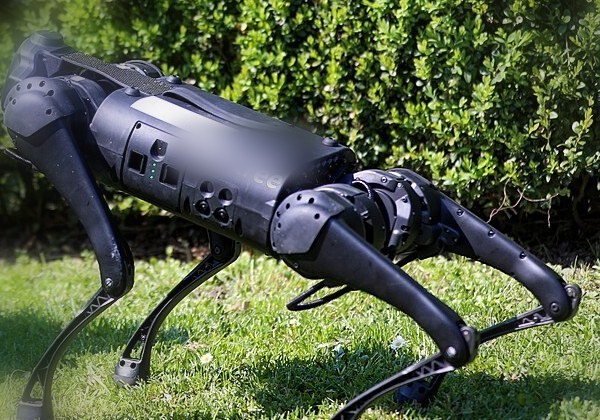
ロボット犬
ロボット犬
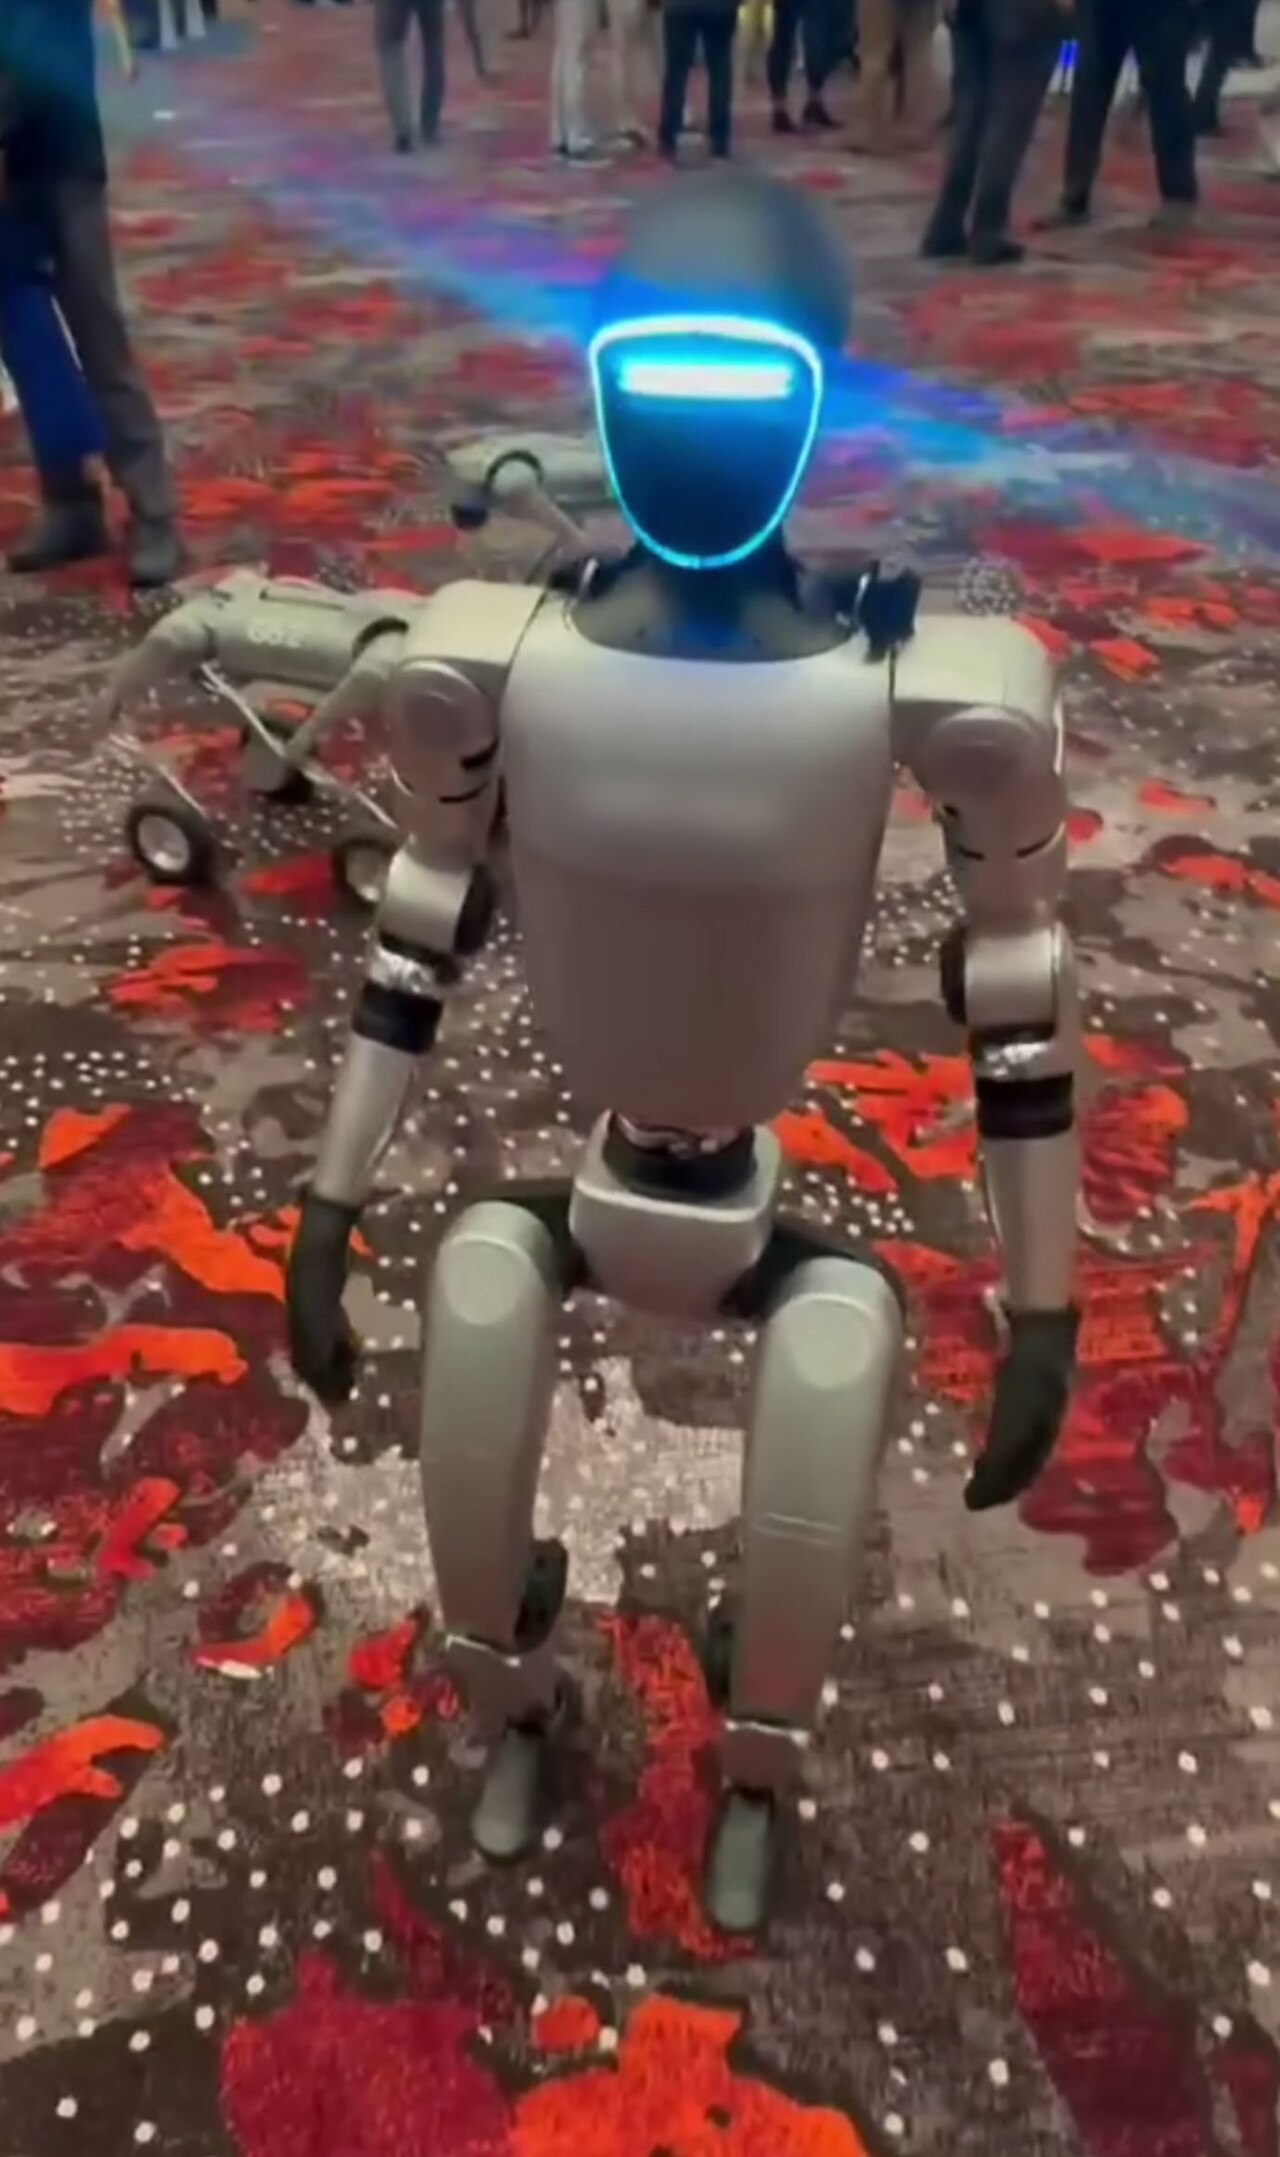
ヒューマノイド
ヒューマノイド
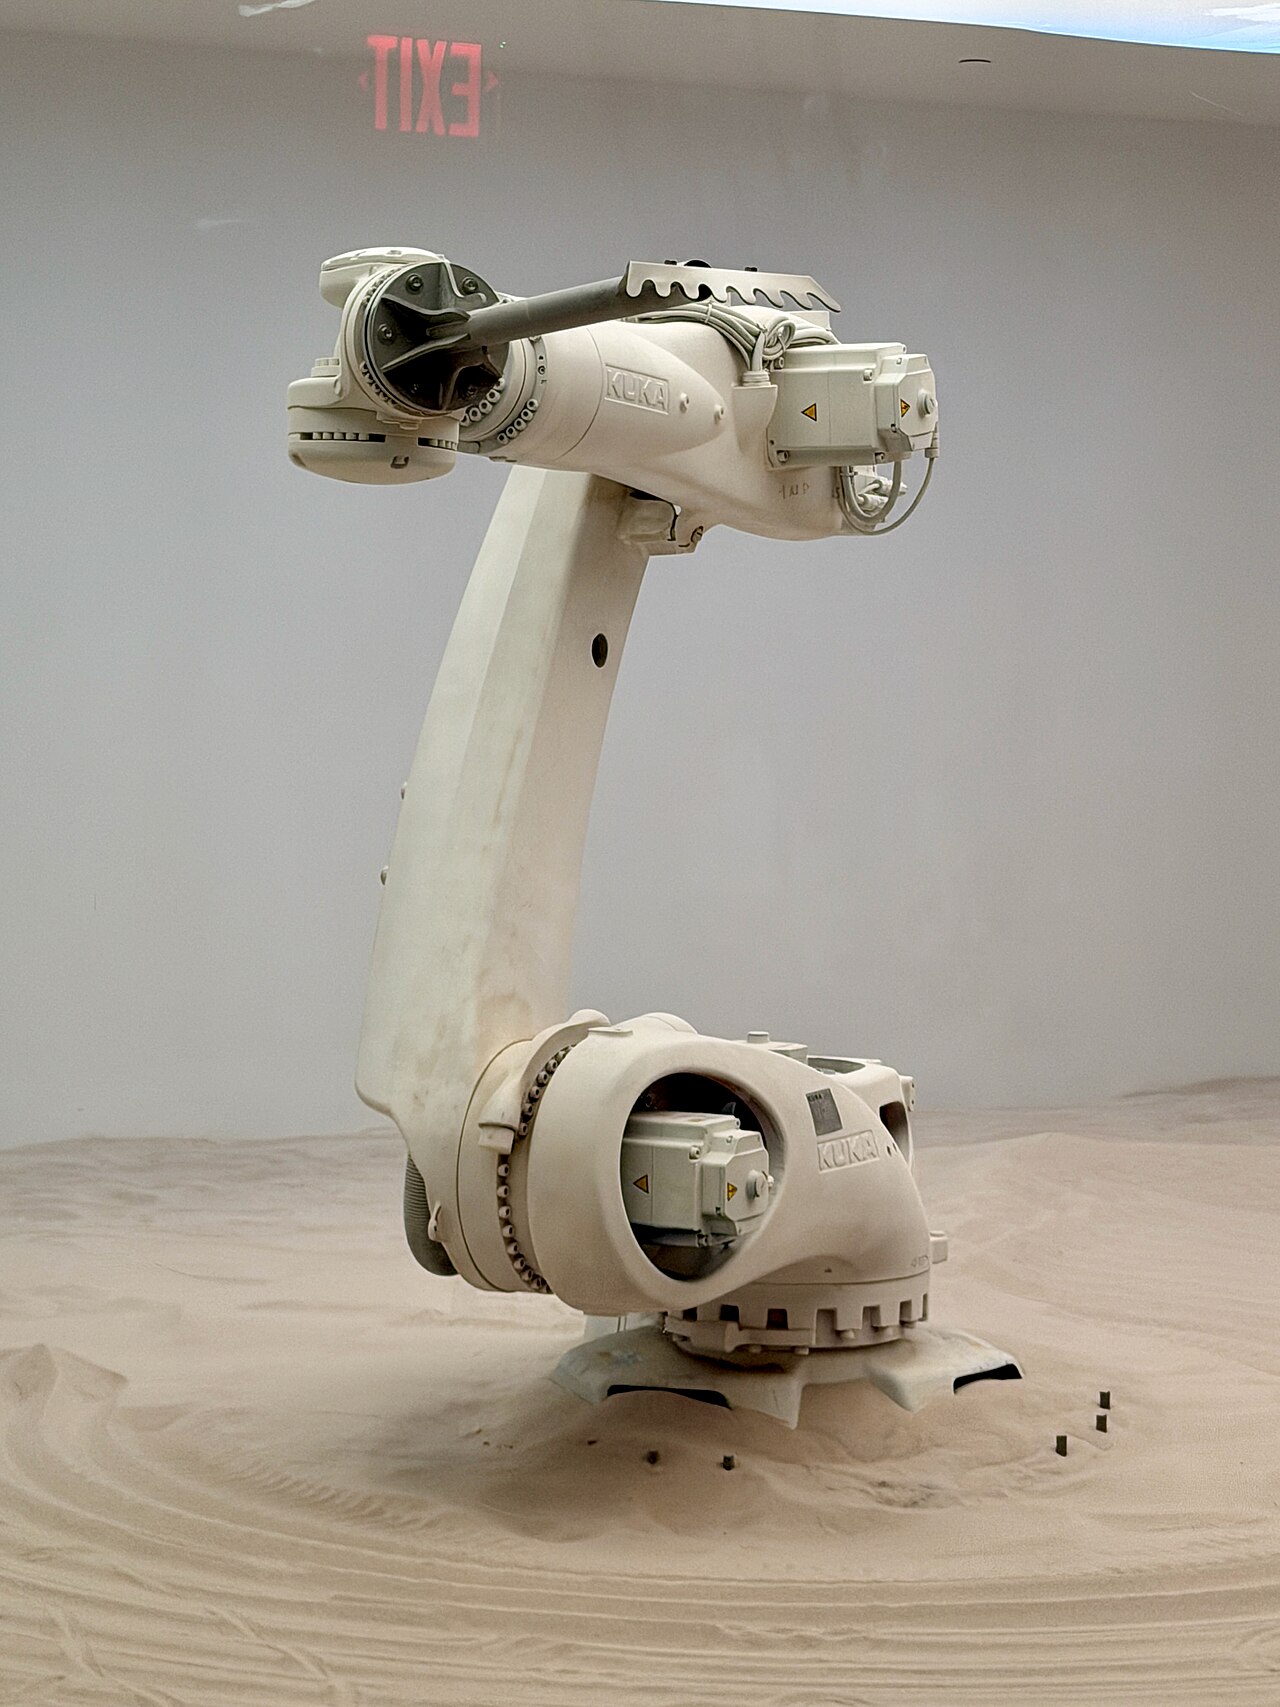
ロボットアーム
ロボットアーム
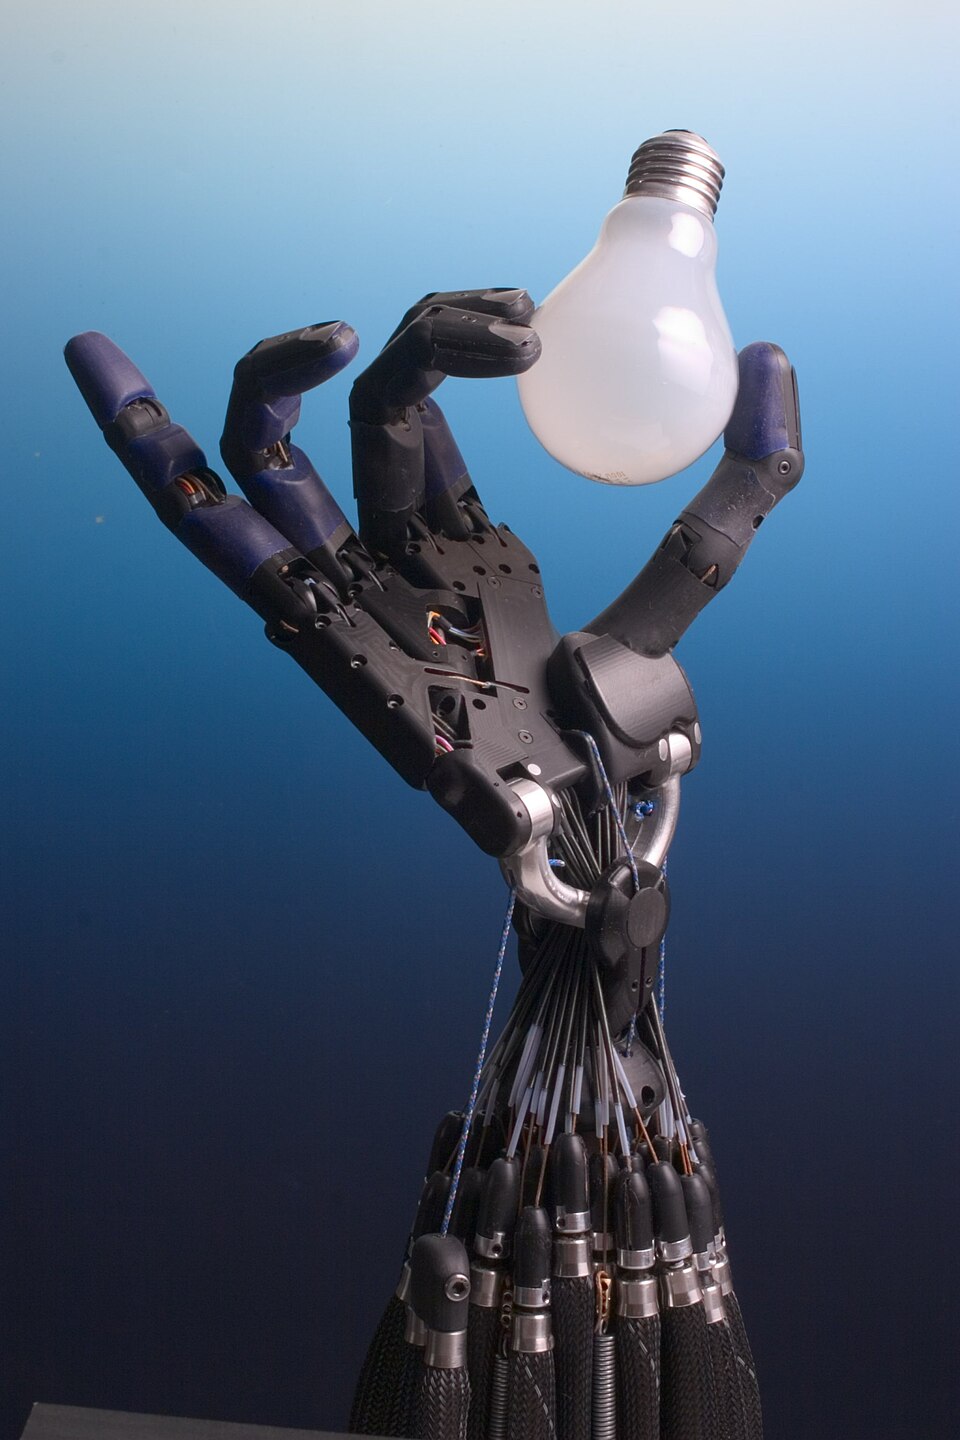
ロボットハンド
ロボットハンド
四足 · ヒューマノイド · アーム · ハンド 本体 + 運動制御 全て自社開発 構造部品 全て 3D プリント 2026年8月 AI が自分で覚えた歩き方で、実機の歩行を達成

実機とデモ

実際に動いているところをご覧ください。実機は福岡拠点にあり、いつでもデモ可能です。

実機に触れる
ロボット犬の実機デモ
未経験の方でもその場で操作できます
技術解説
ロボット犬を構成する4つの技術
構造 · 機械伝動 · 電装 · シミュレーション
拠点の様子
福岡拠点 · 設計から組立まで

私たちが持っているもの

アーム(腕)・ハンド(手)・ロボット犬 —— この3種類を、設計から実際に動かすところまで、一通り自分たちで作れます。

設計 → 製作 → 実際に動かす → 確かめる

この一つの基盤の上で、現在3種類の実機が動作しております。いずれも構造部品はすべて3Dプリンタで製作できる設計です。

ロボットアーム

数時間で組み立てられ、机の上で扱えます。教育用途の中心に考えております。

ロボットハンド(指が動く手)

同じ基盤の上で動作。細かい操作の研究・教材に。

ロボット犬

2026年8月、実機でのAI の学習による歩行を確認。技術検証用です。

※ 3Dプリンタ1台あれば、学校の設備だけで製作が完結します。金属加工の外注は必要ありません。

ロボット犬は、四つの技術でできています

この四つが全部つながって初めて、ロボットは地面を歩き、押されても倒れなくなります。そしてこの四つは、そのまま教育のカリキュラムになります。

① 構造

骨格をどう設計し、関節をどこに配置するか。ここで歩きの自由度が決まります。

→ 組立図を読む → CAD で描く → 機体レイアウト

② 機械伝動

モーターの力が、減速機とリンクを介して一級ずつ足先に伝わり、実際の一歩になります。

→ 部品を知る → 組付・調整 → 機体統合

③ 電装

ドライバ基板と制御基板が、神経のように指令をリアルタイムで各関節へ送ります。

→ はんだ・部品 → ドライバ・制御基板 → 電装統合

④ シミュレーション

まず仮想空間で歩き方を学習させ、何千万回も転んだ上で、覚えた能力を実機に移します。

→ 仮想空間で学習 → 実機へ移す

もっとも難しいのは、四つ目の「実機に移す」ところです

シミュレーションでうまく歩いても、実機では歩きません。モーターの重さ、摩擦、部品のささやかな違い、信号の遅れ —— この「ずれ」は機体ごとに違い、毎回ゼロから測り直すことになります。

私たちはここに時間を使ってきました。実機での失敗とその原因を40件以上記録し、検査手順として基盤に組み込んでいます。種類の違う 2 つのシミュレーターで二重に確かめ、数値は常に控えめの方を採用しています。

同じ身体を多くの人が使えば、この測り直しは一度で済みます。設計を公開する理由の一つがこれです。

なぜ、「共同設計」なのか

成果が先生の業績になります

できあがったものをお渡しするのではなく、一緒に設計し、共著として発表します。

そのまま授業に使えます

設計の段階から先生方に入っていただくので、教育の現場に合った形になります。

地域に残ります

成果は公開するので、特定の企業や個人に依存せず、学生の手元と学校に残ります。

ソフトウェアの歴史が示してきたとおり、公開された基盤のほうが、閉じたものより速く良くなります。ロボットも同じ段階に入りつつあります。

福岡で、産学連携を

福岡の学校と共同で設計し、教育の現場で使える形にする —— この取り組みを福岡に根づかせたい。

先行事例:東京大学 MEVIUS

東京大学 JSK研究室の MEVIUS は、ネット通販で入手できる部品と板金溶接・機械加工だけで製作でき、設計データ・製作手順・制御ソフトがすべて公開されているロボット犬(四足歩行ロボット)です。同研究室は MEVIUS2・KLEIYN・MEVITA と、シリーズでオープンソース化を進めておられます。

プロジェクトページ · 論文 arXiv:2409.14721

「ロボットの設計を全て公開し、誰もが自ら製作できるようにする」という方向は、すでに国内トップの研究室で実践され、国際的にも評価されています。

私たちが福岡でやりたいのは、この方向を、福岡の学校と一緒に、教育の現場で使える形にすることです。構造部品はすべて 3D プリンタで製作できる設計にしており、プリンタ1台あれば学校の設備だけで完結します。

★ モーターは MEVIUS と同じ RobStride 製を採用しています。部品の調達先が共通で、学生が一方で学んだことが、もう一方でもそのまま通用します。制御のノウハウも相互に活かせます。

大学 · 高専と

共同研究・学術指導・出張講義。実機と基盤はこちらから持ち込みます。

地元の企業と

構造部品の内製と、バッテリー等の法規対応(PSE 等)。対応する体制は当方にあります。

学生と

自分の手で作り、自分で動かす。成果はオープンソースとして地域に残ります。

連携の形

実機も教材もすでにあります。すぐに始められます —— ①なら今月からでも。

① 学術指導 · 技術相談

まずは小さく。実機のご提供、出張講義、技術的なご相談から。

〜6ヶ月

② 共同研究

本格的な共同研究。共著論文、地元企業との構造部品の内製の検討。

6〜18ヶ月

③ 継続的な拠点化

製作台数・受講者数を指標に、地域内での継続的な展開へ。

18ヶ月〜

それぞれが持ち寄るもの

当方から
  • アーム(腕)・ハンド(手)・ロボット犬の実機
  • 設計からAI の学習・実機検証までの基盤と検査手順
  • 段階別のカリキュラムのたたき台
  • バッテリー等の法規対応(PSE 等)に対応する体制
貴学から
  • 教育の現場の知見 —— 何が学生に届くか
  • 研究テーマと、学生の皆さまが手を動かす場
  • 学生の参加(卒研・授業・課題解決型の授業(PBL)など、学校側の既存の枠組みの中で)
  • 実機を使っていただいた上でのフィードバック

学生の皆さんには大学の枠組み(研究室・授業・単位認定)の中で参加していただく形が、双方にとって無理がないと考えています。費用の分担や機材の扱いも、それぞれの既存の枠組みの中で、取り組みの内容に合わせてご相談させてください。

地域への還元

人材育成

学生が自分で作り、自分で動かせる教材になります。

地元で作る

構造部品の製作を、地元の学校や関心のある方々と一緒に。

成果が地域に残る

オープンソースですので、成果は個人に依存せず地域に残ります。

福岡拠点

福岡が活動の本拠地です。実機・作業室・体験会のすべてが福岡にあります。

作業室

設計室
組立室
はんだ室

拠点での活動

  • 実機デモ・体験会を随時開催
  • 構造部品の3Dプリント製作と組立・調整
  • 大学・高専への出張講義と実機の貸出

地元とのつながり

  • 構造部品の製作を、地元の学校や関心のある方々と一緒に
  • 学生の皆さんの取り組みは、大学の研究室・授業の枠組みの中で。当方は実機と技術を持ち込みます
  • 地元の大学・高専との共同研究・学術指導

ご相談・お問い合わせ

まずは一度、意見交換を

大学・高専の先生方、行政のご担当者様、地元企業の皆さま、どなたでもお気軽に。

実機のデモンストレーションも可能です。福岡市内であれば実機を持参してうかがいます。

実機を見ていただければ、話は早いと思います。

✉

福岡拠点 · 李

連絡先は近日公開